一、实验室定位与建设目标
工业机器人系统集成应用实验室是连接机器人本体技术与工业现场应用的关键桥梁,其核心使命在于验证和优化机器人工作单元、生产线及柔性制造系统中的各类集成方案。智能控制系统集成作为实验室的中枢,直接决定了系统集成的灵活性、可靠性与智能化水平。实验室建设应聚焦于:多品牌机器人互联互通、外围设备协同控制、工艺参数闭环优化以及数据驱动的预测性维护能力,形成可复用于汽车零部件、3C电子、金属加工等典型场景的集成范式。
二、智能控制系统集成的总体架构
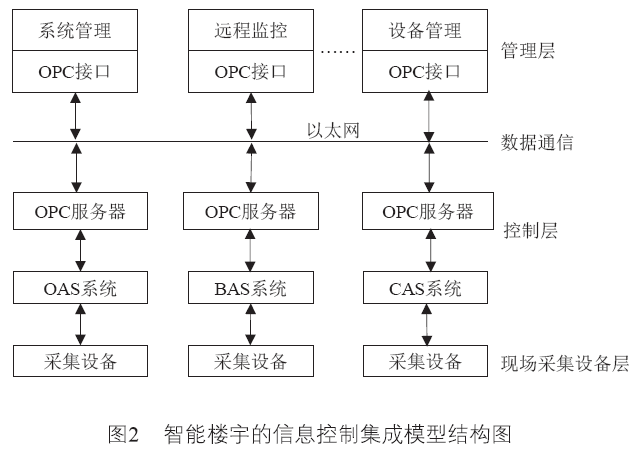
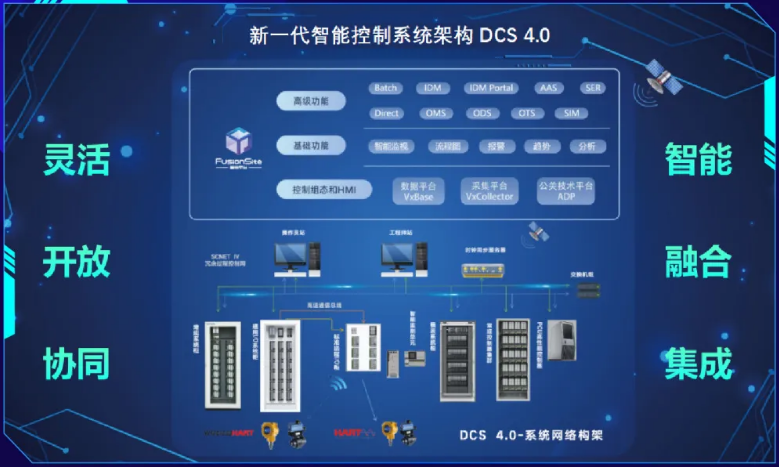
智能控制系统集成采用“边缘控制层—协调优化层—云数据层”三层架构。边缘控制层以PLC、工业PC和机器人控制器为基础,完成实时运动控制、I/O逻辑与安全联锁;协调优化层部署SCADA系统与边缘计算网关,实现多设备状态监控、生产节拍协调与工艺质量预判;云数据层承担历史数据存储、模型训练与远程运维支持,为系统持续优化提供数据底座。三层之间通过OPC UA、Profinet、EtherCAT等工业通信协议实现语义互操作,确保控制指令与状态数据在不同厂商设备间高效流转。
三、关键集成技术模块
3.1 机器人—外围设备协同控制
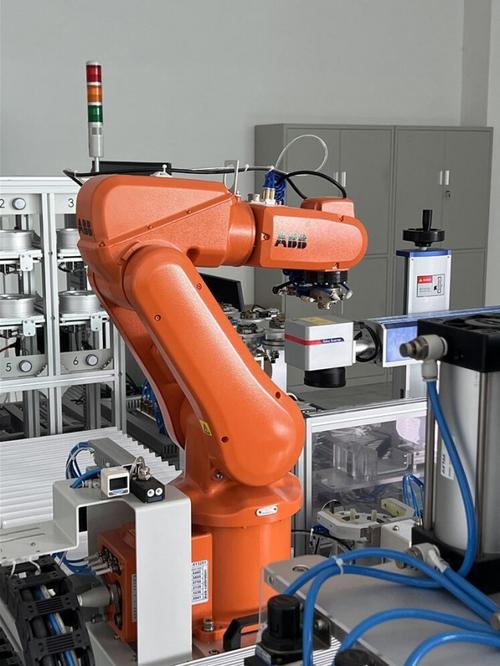
集成方案的难点在于实现机器人与夹具、变位机、视觉系统、焊接电源等外围设备的精确时序配合。实验室应配置统一的控制信号接口库,采用基于状态机的任务调度机制,将机器人动作指令与外围设备触发信号纳入同一控制节拍,避免因通信抖动造成的工艺偏差。针对变位机与机器人的协调运动,可通过外部轴联动或虚拟轴同步方式实现轨迹耦合。
3.2 机器视觉与力控集成
视觉引导定位与力控装配是智能集成的典型高价值场景。视觉系统通过千兆网或USB3.0接口向机器人控制器传输位姿修正数据,力传感器通过高速总线反馈接触力信息,控制系统在数百微秒周期内完成数据融合与轨迹调整。实验室应建立视觉标定与手眼关系验证流程,同时对力控装配的柔顺参数进行工艺窗口测试,形成可移植的参数模板。
3.3 安全控制系统集成
依据ISO 10218与ISO/TS 15066标准,实验室需集成安全PLC、安全光幕、区域扫描仪与机器人安全功能接口。安全控制系统应具备双通道冗余与实时诊断能力,在人员进入协作区域时自动切换至降速或安全限位模式,并将安全状态接入上位监控系统,实现安全事件的可追溯管理。
3.4 数据采集与信息集成
智能控制系统的价值最终体现在数据闭环上。实验室应构建统一的数据采集网关,兼容Modbus TCP、OPC UA、MQTT等协议,将机器人关节电流、伺服状态、工艺参数与质量检测结果进行时标对齐,形成结构化数据集。在此基础上开发设备综合效率分析和工艺异常报警模型,支撑控制策略的迭代优化。
四、实验验证与典型应用场景
实验室应建设可重构的集成验证平台,支持快速更换末端执行器与外围设备,围绕典型场景开展系统级测试:机器人上下料与机床联动、视觉引导分拣与装配、多机器人协同焊接、柔性输送线与机器人节拍匹配。每个场景需定义功能验收指标与性能评价指标,同时记录集成过程中的通信延迟、任务成功率与故障恢复时间,形成标准化集成作业指导书。
五、实施路径与建议
建议实验室建设分三阶段推进:第一阶段完成单工作站控制系统集成与通信规范化,建立设备描述文件与接口标准;第二阶段构建多工作站协调控制与数据采集平台,验证典型工艺场景;第三阶段引入边缘计算与模型优化能力,实现工艺参数自适应与预测性维护验证。同步建立集成规范文档体系与人员培训机制,确保实验室成果能够高效迁移至实际产线。通过系统化推进智能控制系统集成,实验室将成为区域制造业智能化升级的技术验证高地与人才培养基地。