随着电网规模扩大和电压等级提升,变电站运维面临人力紧张、巡检质量不一、安全风险高等挑战。巡检机器人及智能辅助系统集成,尤其是智能控制系统集成,成为实现变电站无人少人值守、提升运维效率的关键。本文探讨变电站巡检机器人及智能辅助系统集成解决方案,重点分析智能控制系统集成的架构、功能与实施路径。
一、系统总体架构
解决方案采用分层分布式架构,由感知层、网络层、平台层和应用层组成。感知层包括巡检机器人、fixed摄像头、无人机、环境传感器等,采集设备状态和环境数据。网络层通过工业以太网、5G、Wi-Fi 6等通信技术实现数据传输。平台层构建统一数据中台,集成机器人控制系统、视频监控系统、环境监测系统等,实现数据融合与共享。应用层提供智能巡检、缺陷识别、预警分析、远程操控等业务功能。智能控制系统集成是平台层的核心,负责机器人运动控制、任务调度、多系统联动。
二、智能控制系统集成的核心功能
- 机器人自主导航与定位:集成激光雷达、惯性导航、UWB等定位技术,实现变电站复杂环境下的精确定位与自主路径规划。控制系统根据任务自动生成巡检路线,避障绕行,确保安全。
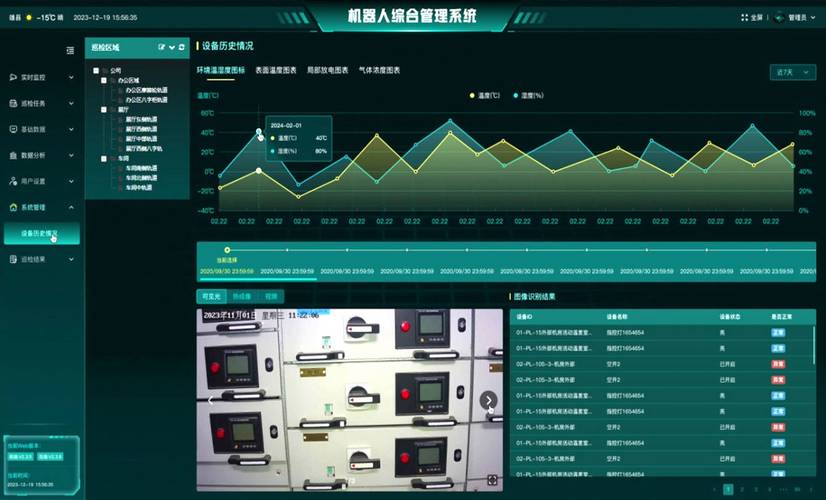
- 多源数据融合与智能分析:集成可见光相机、红外热像仪、声纹传感器等,实时采集设备外观、温度、声音数据。通过边缘计算和AI算法进行缺陷识别(如发热、漏油、锈蚀、异物),并上传分析结果。
- 任务调度与协同控制:智能控制系统统一调度机器人、无人机、fixed摄像头等资源,根据预设周期或触发条件(如告警)自动分配巡检任务。支持多机器人协同作业,避免冲突。
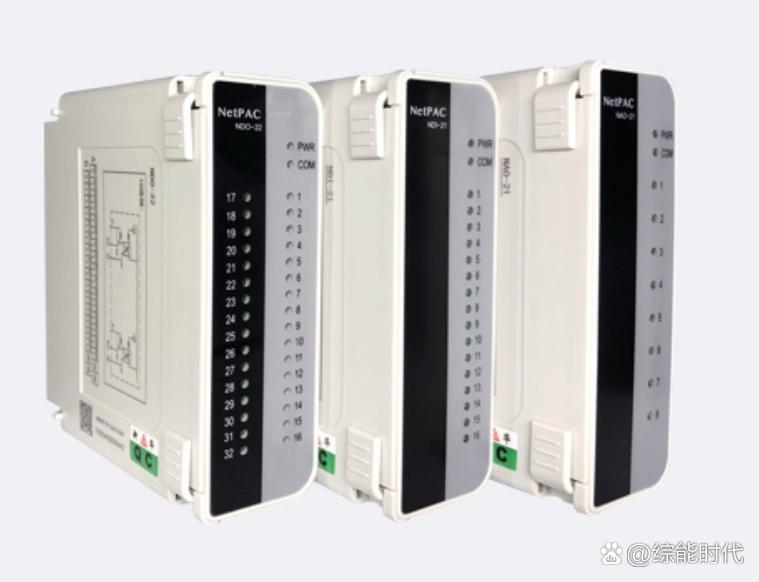
- 远程监控与联动控制:与变电站监控系统(SCADA)、消防系统、门禁系统集成,实现异常情况下的联动。例如,当机器人检测到火情时,自动联动消防系统并通知运维人员。操作人员可通过控制中心远程操控机器人,进行手动巡检或应急处置。
- 数据管理与智能决策:集成设备台账、历史巡检数据、缺陷库等,构建数字孪生变电站。通过大数据分析预测设备状态趋势,为状态检修提供依据。
三、关键技术
- 高精度导航定位:采用SLAM技术结合变电站高精度地图,实现机器人在室外复杂电磁环境下的厘米级定位。
- 边缘计算与AI推理:在机器人本体或边缘节点部署轻量化AI模型,实现实时缺陷识别,减少对中心服务器的依赖。
- 异构系统集成接口:通过标准化协议(如IEC 61850、MQTT、RESTful API)实现与不同厂商设备和系统的互联互通。
- 安全防护:采用网络安全隔离、数据加密、访问控制等措施,确保控制系统安全可靠。
四、实施路径
- 需求分析与方案设计:根据变电站电压等级、设备布局、巡检要求,定制机器人选型和系统集成方案。
- 系统部署与联调:部署机器人、通信网络、边缘计算节点和中心平台,完成各子系统联调。
- 数据训练与优化:采集现场数据训练AI模型,优化导航路径和识别算法。
- 试运行与验收:进行试运行,验证系统稳定性、巡检覆盖率和缺陷识别准确率。
- 运维培训与持续改进:培训运维人员,建立系统运维机制,持续优化控制策略。
五、应用效益
该解决方案可显著提升变电站巡检效率和质量,降低人工巡检安全风险。通过智能控制系统集成,实现多系统协同和數據共享,为变电站数字化转型提供支撑。预计可减少巡检人工成本50%以上,缺陷识别准确率超过90%,有效保障电网安全稳定运行。
变电站巡检机器人及智能辅助系统集成解决方案中,智能控制系统集成是核心环节。通过先进的控制技术、通信技术和AI技术,构建一体化智能巡检体系,是未来变电站运维的发展方向。